















人形机器人进入规模化量产,机器人电池市场正在发生什么变化?
2026年,人形机器人产业正在从样机验证向规模化交付推进。
市场研究机构数据显示,2026年上半年全球人形机器人出货量超过2.2万台,同比增长接近300%。但从应用结构看,智能制造占约13%,仓储物流约5%,大量产品仍用于文娱、科研和数据采集。
这意味着行业虽然开始放量,但真正面向工业生产的规模部署仍处于早期阶段。
下一阶段,机器人企业需要解决的问题已经不只是“能否完成动作”,而是能否长期稳定工作、快速补充能源,并持续降低单位工作时间的使用成本。
在这一过程中,电池正在从一个供能部件,逐渐影响机器人的机械设计、运动性能和运营效率。
机器人厂商正在采用不同的能源路线
目前头部人形机器人的电池方案并没有形成统一标准。
宇树人形机器人采用可快速拆卸的智能电池,单次续航约2小时;部分海外头部人形机器人已经采用容量超过2千瓦时的电池,并通过大功率充电缩短补能时间。
优必选则选择了另一条路线。其第二代工业人形机器人采用双电池设计,可以在不中断系统运行的情况下切换电池,并在约3分钟内自主完成换电,目标是支持全天连续作业。
还有部分工业人形机器人采用“短续航、快补能”的方式,例如运行约90分钟后,通过十分钟以内的快速补能继续工作。
这些方案虽然不同,却反映出同一个变化:
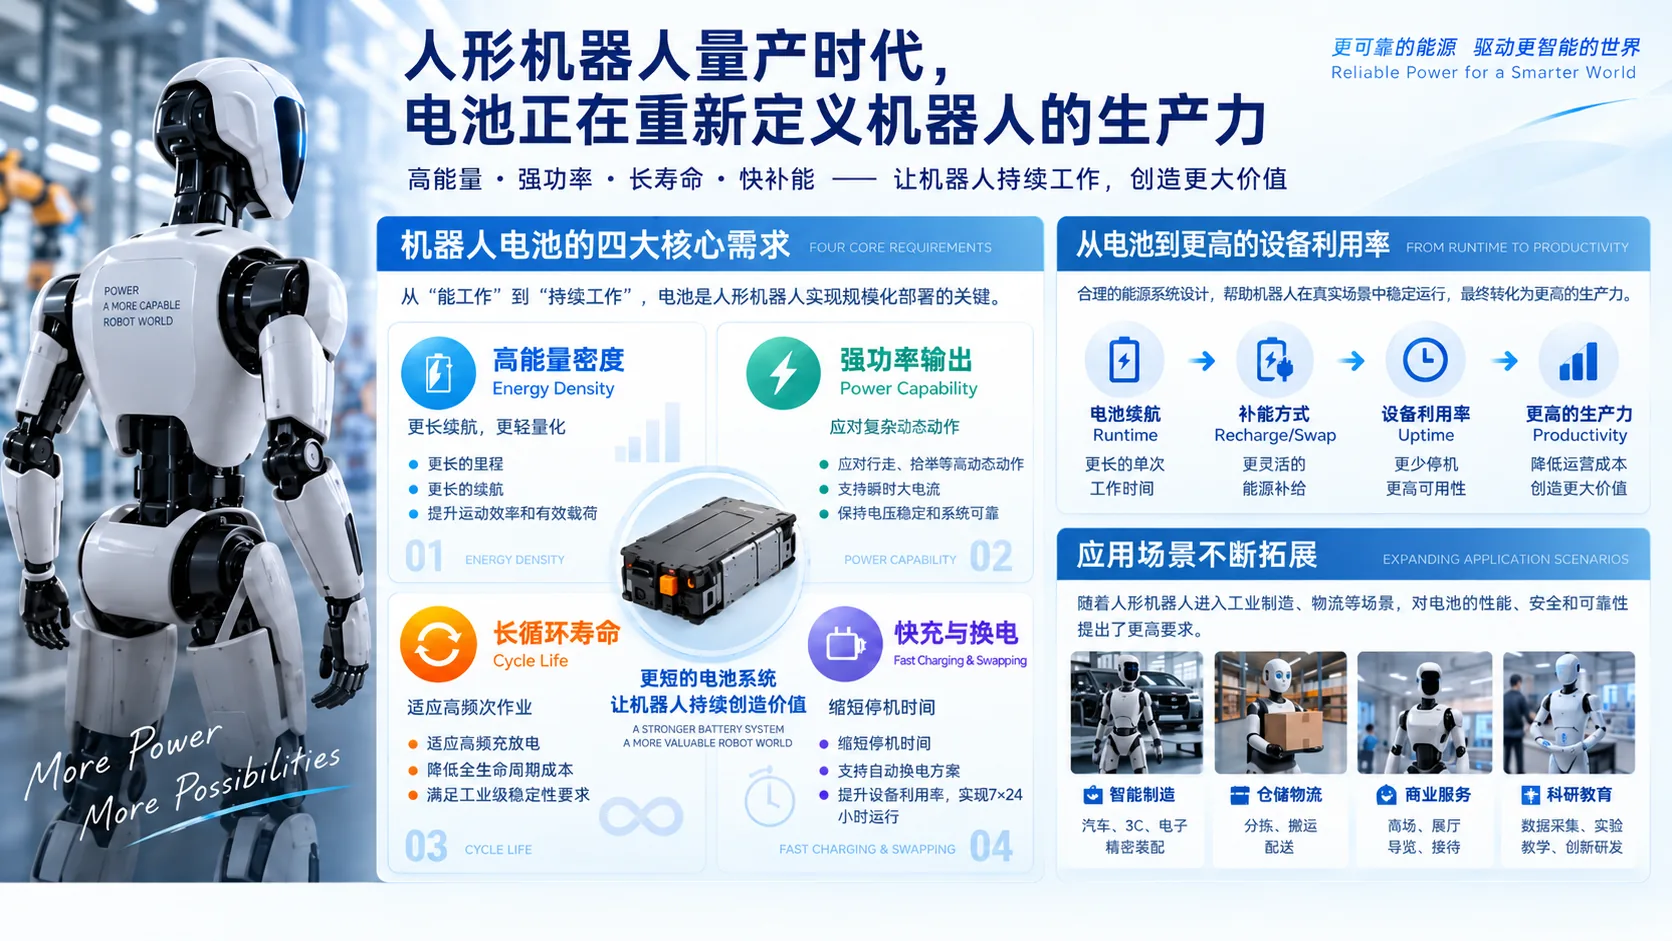
工业机器人电池的目标正在从“尽可能延长一次续航”,转向“提高全天设备利用率”。
单次工作时间更长,并不一定意味着实际生产效率更高。
如果机器人能够在较短时间内完成充电或换电,那么即使单次续航较短,也可能获得更高的全天有效工作时间。
因此,人形机器人真正需要优化的已经不只是续航,而是:
工作时间、补能时间和设备利用率之间的平衡。
电池开始影响机器人的机械结构
在人形机器人中,电池不是静止负载。
机器人行走、转身、蹲起和搬运时,都需要带着电池一起运动。电池增加的重量会进一步传导到关节负荷、结构强度和整机能耗。
因此,提高电池能量密度的价值不仅是延长续航。
更轻、更紧凑的电池还可以:
降低机器人自身负载和关节能耗;
为控制器、散热结构和执行机构释放更多内部空间;
在整机重量不变的情况下,为实际搬运载荷留下更多重量空间。
部分海外头部人形机器人企业已经连续多代优化电池结构,不仅提升单位重量和单位体积的储能能力,还逐步将原本外置的电池整合进机器人躯干内部。
这说明量产机器人正在从“机械结构设计完成后再寻找电池”,转向机械结构、电池、散热和电池管理系统同步设计。
电池已经开始参与机器人整机架构定义。
高动态动作更考验负载下的电压稳定性
人形机器人并不是恒定功率设备。
机器人站立时功耗相对稳定,但在起身、奔跑、跳跃、搬运重物以及多个关节同时动作时,会在短时间内产生更高的功率需求。
因此,即使两块电池拥有相同容量,其在机器人上的实际表现也可能明显不同。
高负载动作更需要关注:
电池内阻;
持续和瞬时放电能力;
高负载下的电压稳定性;
低电量状态下的输出能力;
连续高负载后的温升。
如果瞬时大电流导致明显压降,即使电池仍有较多剩余电量,也可能触发机器人控制系统降低输出功率,甚至进入保护状态。
这一点在高动态机器人上更加明显。
在2026世界人形机器人运动会相关应用中,天工系列机器人需要完成100米冲刺、400米和1500米持续运动、跳跃以及复杂障碍等不同任务。
不同动作对电池提出的要求并不相同。
短距离冲刺更关注瞬时功率输出,较长距离运动更关注持续放电能力和温升控制,而跳跃和复杂障碍则会带来频繁变化的动态负载。
搭载格瑞普电池的相关机器人在赛事中取得了多项成绩。
这一应用说明,人形机器人电池不能简单分成“高能量电池”或“高倍率电池”。
真正需要解决的是:
储能能力、功率输出和重量之间的平衡。
快充和换电之后,循环寿命开始影响运营成本
当机器人从研发测试进入全天运行后,电池使用频率会明显提高。
如果机器人每天通过快速充电或换电进行多次补能,一年可能积累数百次完整或部分充放电循环。
此时,容量保持率、内阻增长、电芯一致性和温升开始直接影响设备运营成本。
例如:
电池容量衰减,会缩短每次工作时间;
内阻增加,会放大高负载状态下的电压下降和温升;
不同电池衰减速度不一致,则会增加机器人机队的维护难度。
因此,工业机器人真正应该计算的,并不是“一块电池多少钱”,而是:
一块电池在整个使用周期内能够支持多少有效工作小时。
这也是为什么循环寿命、补能速度和设备利用率需要放在一起评估。
对于全天运行的工业机器人来说,一块初始容量更高但寿命较短的电池,并不一定比容量略低但循环性能稳定的方案更有价值。
电池管理系统正在成为机器人的能源管理接口
当工厂只有几台机器人时,操作人员可以人工检查电量。
但当机器人数量扩大到几十台甚至数百台后,单纯查看剩余电量已经无法满足管理要求。
机器人运营系统需要知道:
当前剩余电量是多少;
电池健康状态如何;
单体电压是否正常;
电池温度是否异常;
已经经历多少次充放电;
是否存在衰减或故障风险。
优必选已经把电池状态监测、自主换电和连续运行结合起来。部分海外人形机器人企业也开始自主开发电池管理系统,将电池状态直接接入机器人控制系统。
未来机器人能源系统更可能形成:
电芯—电池组—电池管理系统—机器人控制系统—充电或换电设备—机器人机队管理平台
这样的完整链路。
这意味着电池管理系统的作用也不再只是防止过充、过放。
它还需要帮助机器人判断什么时候补能、哪块电池需要维护,以及多台机器人如何安排补能时间。
对于电池供应商而言,交付内容也会逐渐从单纯提供电池组,扩展到容量、功率、通信、补能和生命周期管理的整体设计。
不同机器人不会采用同一种电池方案
随着人形机器人应用逐渐细分,电池需求也会进一步分化。
科研和开发型机器人更关注快速拆装、更换便利和成本;
高动态机器人更关注低内阻、功率输出和负载下的电压稳定性;
工业机器人更关注循环寿命、补能速度和全天设备利用率;
如果机器人进入家庭、医院、商场等人员密集环境,安全和热失控防护的重要性还会进一步提高。
格瑞普电池目前在机器人领域已经形成高倍率软包电池、半固态高能量密度电池、快充电池以及机器人定制电池管理系统等不同技术路线。
例如,高动态机器人可以侧重高功率输出和低内阻;对重量更加敏感的人形机器人,则可以采用更高能量密度方案,并结合机器人内部空间进行电池组定制。
未来真正重要的并不是继续单独提高某一个参数,而是根据机器人的实际任务,把能量密度、功率输出、循环寿命、快速补能和智能管理进行组合。
结论:机器人量产之后,电池价值要用“有效工作时间”衡量
目前,工业制造和仓储物流在人形机器人出货中的占比仍然有限,大规模生产应用真正的考验才刚刚开始。
下一阶段,机器人厂商需要回答的问题会越来越具体:
一次充电可以完成多少任务?
高负载动作时性能是否稳定?
一天需要停机补能多久?
电池多久需要更换?
数百台机器人同时运行时如何进行能源管理?
这些问题最终都会影响机器人每小时的使用成本。
因此,随着人形机器人进入量产阶段,电池已经不再只是决定“机器人能工作多久”的部件。
它正在同时影响机器人的重量、运动性能、有效载荷、补能时间、设备利用率和生命周期成本。
对于工业机器人而言,未来衡量一套电池系统价值的重要指标,可能不再只是单位重量能量或单次续航,而是:
它能够以怎样的重量、可靠性和生命周期成本,为机器人提供更多稳定、有效的工作时间。
FAQ
为什么循环寿命会直接影响人形机器人的使用成本?
工业机器人可能每天多次充放电,长期运行后,电池容量衰减和内阻上升都会缩短工作时间并增加更换频率。因此,判断电池价值时,不应只比较采购价格,还要考虑整个使用周期内能够支持多少稳定、有效的工作小时。
工业人形机器人更适合快充还是换电?
需要根据工作周期和部署规模判断。固定班次、允许短时停机的场景可以采用快速充电;需要长时间连续运行的机器人则更适合自动换电。核心目标并不是选择某一种方式,而是尽量缩短补能造成的停机时间。
高动态人形机器人为什么对电池功率要求更高?
奔跑、跳跃、起身、搬运和多个关节同时动作时,会产生明显高于平均水平的瞬时功率需求。如果电池内阻较高或负载下电压下降明显,可能影响动作输出甚至触发系统保护,因此高动态机器人更关注低内阻和稳定功率输出。
为什么人形机器人不能只追求更长续航?
更大的电池虽然可以延长单次工作时间,但也会增加整机重量和关节负荷,并可能提高运动能耗。对于工业机器人,更重要的是在续航、补能时间和整机重量之间取得平衡,从而提高全天有效工作时间。
人形机器人电池主要需要关注哪些参数?
人形机器人电池不能只看容量,还需要同时关注能量密度、持续与瞬时放电能力、内阻、温升、循环寿命、充电速度、电池重量以及电池管理能力。不同应用场景对这些参数的优先级并不相同。
相关文章
-
FPV竞速电池如何通过低内阻电芯设计改善大电流放电表现?
2026-10-10 -
电动卡丁车需要多大电池?先看懂容量、功率和续航一文看懂
2026-09-29 -

电动卡丁车电池怎么选?磷酸铁锂、三元锂和高倍率软包的应用差异
2026-09-26
相关产品
评论(0)
发表评论( 您的电子邮件地址不会被公开。必填字段已标记为 * )