















穿越机FPV怎么配置最省电、续航更久?从动力系统到电池的完整指南
对于想要延长飞行时间的 FPV 玩家来说,最直接的想法往往是换一块容量更大的电池。但实际装机后可能会发现,电池容量增加了,飞行时间却没有按预期增长,甚至因为整机重量上升,飞行效率反而下降。
这是因为,穿越机的续航并不由某一个部件单独决定,而是取决于整机重量、桨叶效率、电机工作状态、电池可用能量以及实际飞行方式等多个因素。
如果你的目标是让穿越机尽可能省电、飞得更久,就需要从整套动力系统出发,找到能耗与有效载荷之间的平衡。
本文将从机型尺寸、桨叶、电机、电调、电池和飞行策略等方面,介绍长航时穿越机的配置思路,并通过计算示例说明如何估算续航,以及怎样验证一套配置是否真正高效。
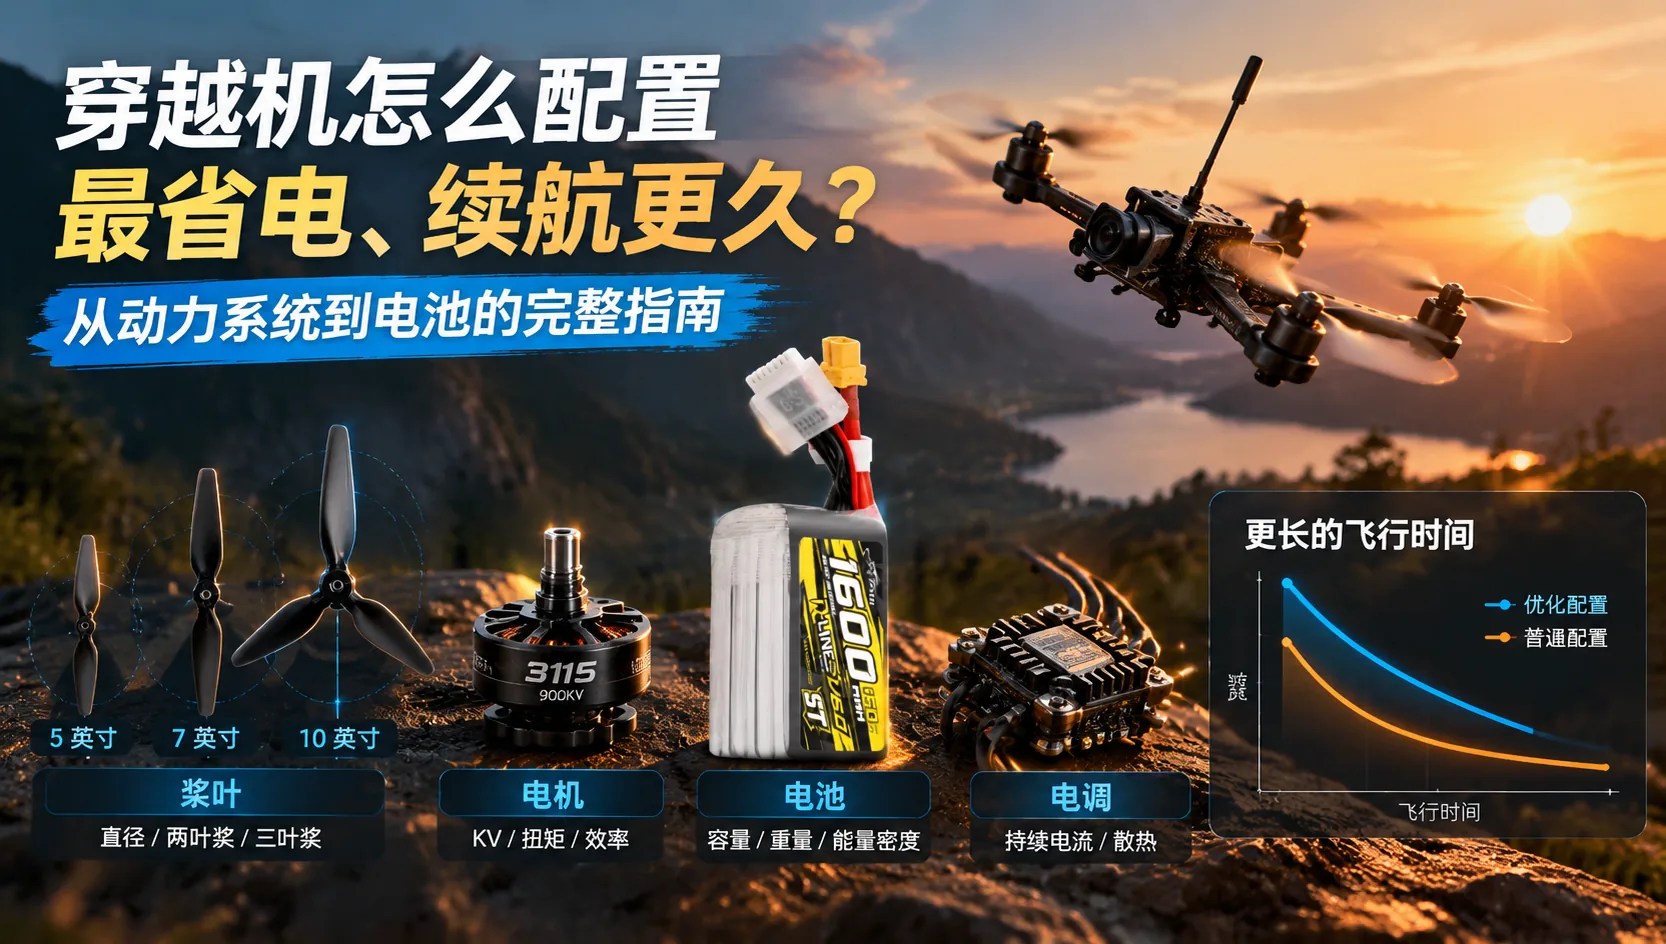
一、先确定机型:5 英寸、7 英寸还是 10 英寸?
配置长航时穿越机,第一步不是选择电机或电池,而是明确飞行任务。
如果主要进行 Freestyle(自由式飞行)、竞速或快速机动,动力响应和操控性能通常更重要;如果目标是长距离巡航、航拍或延长空中停留时间,则应优先考虑巡航效率和整机重量。
不同尺寸的穿越机,在这些方面存在明显差异。
机型尺寸 | 主要特点 | 续航优化方向 |
5 英寸 | 灵活、机动性强,适合 Freestyle 和竞速 | 减轻重量、优化桨叶和动力匹配 |
7 英寸 | 适合长距离飞行,能够兼顾一定的机动性与续航 | 优化桨叶效率、电机工作区间和电池能量 |
8–10 英寸 | 更适合长航时、较大载荷或持续巡航任务 | 优化整机重量、推进效率和电池配置 |
需要注意,机型尺寸越大,并不意味着一定越省电。大尺寸桨叶在合适的工作条件下有机会提供较高的推进效率,但更大的机架、电机和桨叶也可能增加整机重量。
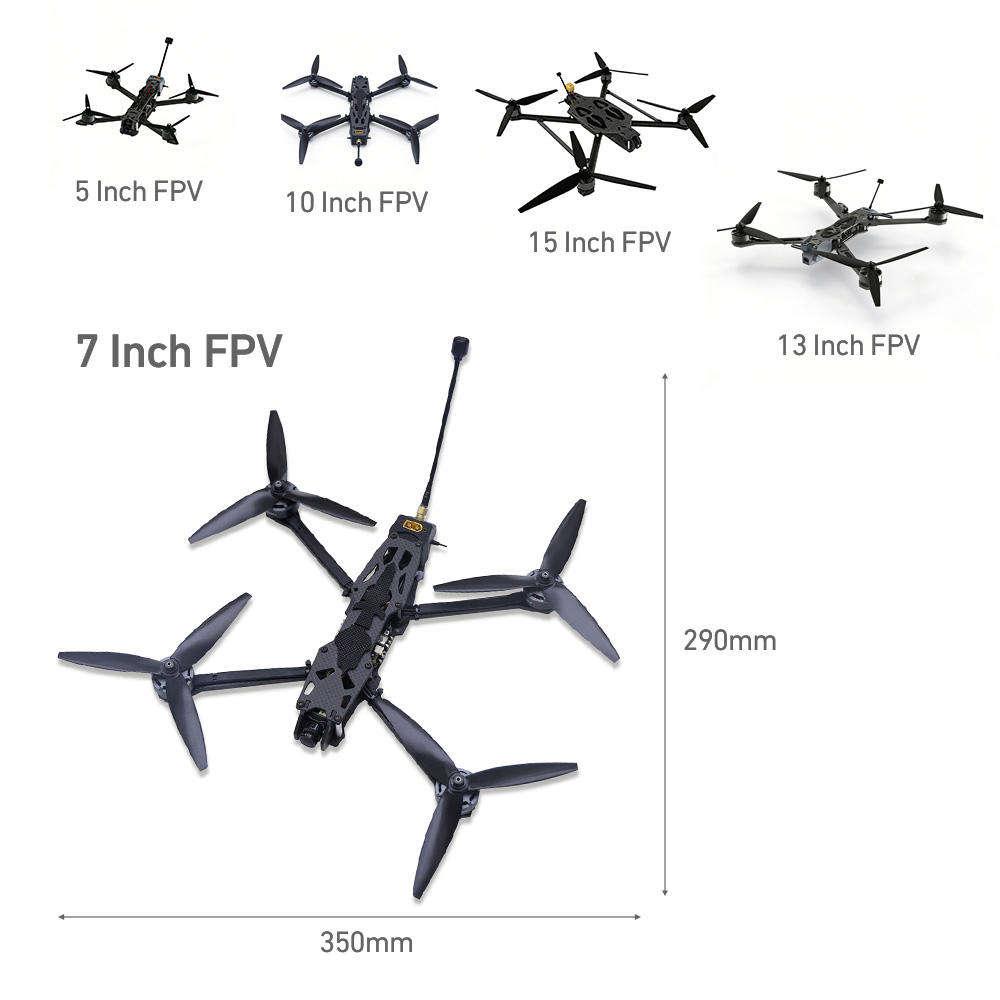
因此,如果准备从零组装一台长航时穿越机,可以优先研究 7 英寸方案;如果需要更长的飞行时间、较大的电池容量或额外载荷,则可以进一步评估 8–10 英寸平台。
如果你已经拥有一台 5 英寸穿越机,也不一定需要直接更换整机。可以先测量现有配置的巡航功耗,判断主要瓶颈究竟来自电池、动力系统还是整机重量,再决定是否升级。
二、桨叶怎么选?直径、叶片数量都会影响续航
桨叶是长航时穿越机配置中值得重点研究的部件。桨叶直径、螺距和叶片数量会影响推力、气动阻力、电机负载及巡航功耗。
1. 桨叶直径越大,越省电吗?
在其他条件合适时,较大的桨叶能够推动更大体积的空气,有机会以较低的诱导功率产生所需推力,因此适合优先评估长航时应用。
例如,7 英寸桨叶的桨盘面积约为 5 英寸桨叶的 1.96 倍。但这不代表 7 英寸穿越机一定比 5 英寸穿越机省电近一半,因为实际能耗还受到整机重量、桨叶设计、电机效率和飞行速度等因素影响。
桨叶直径增加后,也需要电机具备足够的扭矩能力。如果电机与桨叶不匹配,可能出现电流过高、温升增加等问题。
因此,选择桨叶时,应优先考虑机架允许的尺寸、目标巡航推力和电机的推荐负载,而不是直接使用能够安装的最大桨叶。
2. 两叶桨与三叶桨,哪一种更省电?
对于以长时间巡航为主要目标的穿越机,两叶桨值得优先测试;如果还需要较强的操控响应和机动性能,则应将三叶桨纳入对比。
对比维度 | 两叶桨 | 三叶桨 |
叶片数量 | 较少 | 较多 |
气动负载 | 在设计相近时可能较低 | 可能因额外叶片增加负载 |
巡航效率 | 值得优先评估 | 取决于具体设计和工作状态 |
控制响应 | 取决于桨叶与动力系统匹配 | 在部分配置中更适合强调机动响应的需求 |
适用方向 | 长航时、平稳巡航 | Freestyle、竞速及需要特定推力响应的场景 |
两叶桨通常具有较少的叶片表面积,在设计和工作条件相近时,可能减少部分阻力和功耗。但三叶桨并不一定更耗电,其实际效率还与直径、螺距、翼型和电机工作区间有关。
如果目标是省电巡航,可以先测试合适直径的两叶桨,再与相同直径、相近螺距的三叶桨进行对比。 在相同推力需求或相近飞行条件下,记录电流、平均功耗和电机温度,才能判断哪一种更适合当前机型。
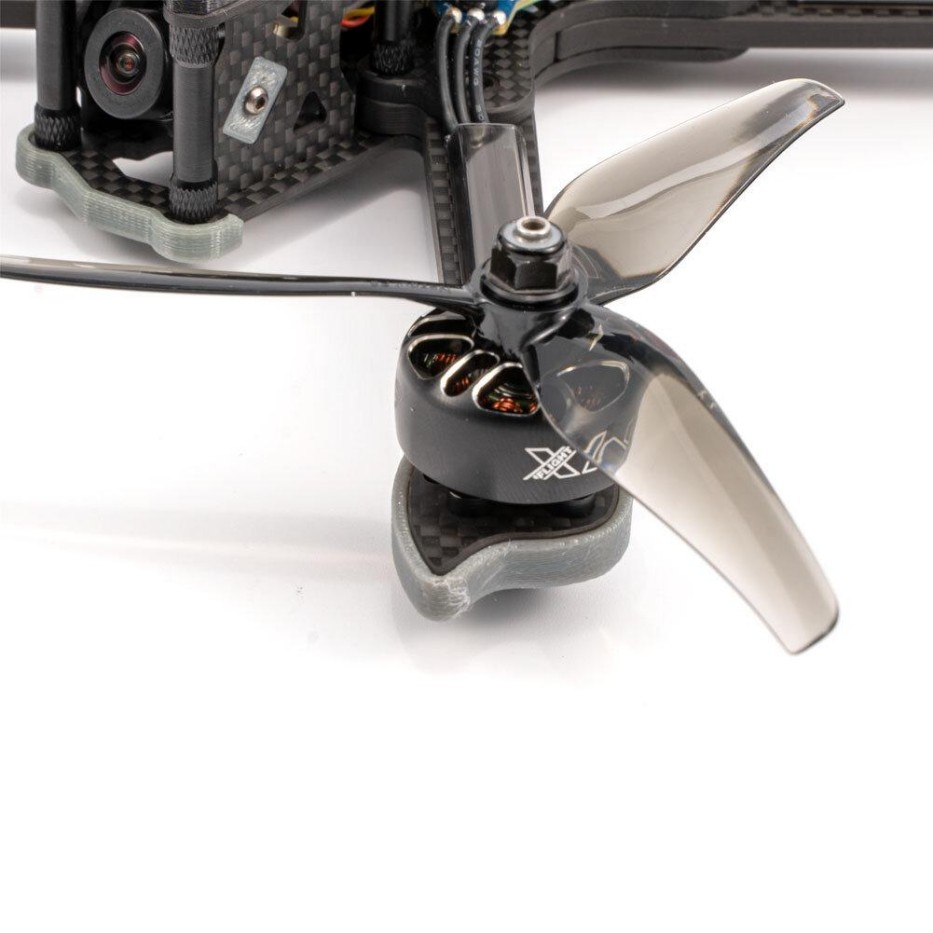
3. 桨叶、电机和电调需要一起匹配
桨叶决定负载需求,电机需要提供相应的扭矩和转速,电调则需要满足动力系统的持续电流和散热要求。
低 KV 电机常用于搭配较大桨叶的长航时方案,但低 KV 并不等于一定省电。电机尺寸、KV 值、电池电压和桨叶负载都需要综合考虑。
选型时应重点关注电机在常用巡航工况下的效率,而不是只比较最大推力或空载转速。如果电机或电调在正常巡航时异常发热,应检查桨叶负载、动力匹配和机械阻力。
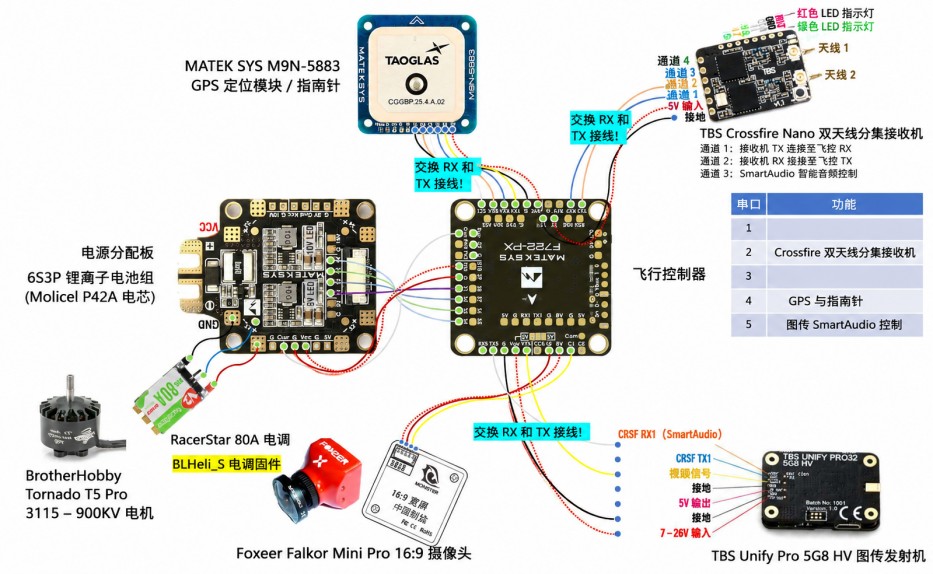
三、电机与电调怎么搭配,才能减少不必要的能耗?
电机和电调共同决定了动力系统能否在目标负载下高效运行。对于长航时穿越机,选型时应重点关注电机效率、扭矩能力、工作转速和持续负载,而不是只看电机 KV 值或最大推力。
1. 低 KV 电机一定更省电吗?
KV 表示电机每伏对应的理论空载转速,并不直接代表电机效率。
长航时机型经常采用相对低 KV 的电机,搭配较大桨叶和合适的电池电压,以满足低转速巡航的动力需求。但低 KV 本身并不能保证更低的能耗。
例如,如果电机 KV 过低,无法在目标负载下提供足够的转速和推力,系统可能需要更高的工作负荷才能维持飞行;如果 KV 过高,搭配不合适的桨叶,也可能导致电流增加。
因此,选择电机时需要综合考虑:
● 桨叶尺寸和负载要求。
● 电池串数及工作电压。
● 电机在常用巡航工况下的效率。
● 电机的持续电流能力和温升表现。
● 整机起飞重量及所需推力。
电机选型可以参考专业测试中的推力与功率数据,尤其是常用油门区间的效率表现,而不应只比较最大推力。<a href="https://oscarliang.com/motors/">Oscar Liang 的 FPV 电机选型与效率分析</a>也强调了电机效率、桨叶匹配和不同工作区间之间的关系。
2. 为什么大电机不一定更适合长航时?
较大的电机可能提供更强的扭矩能力,但也会增加整机重量。对于长航时配置,如果新增的电机重量没有带来相应的效率收益,就可能抵消动力系统的优势。
反过来,电机过小也不一定是好选择。若电机长期处于高负载状态,可能导致电流和温升上升,影响效率与可靠性。
更合理的做法是根据目标起飞重量、桨叶和巡航推力选择电机,再通过测试验证其工作状态。
3. 电调效率与散热同样重要
电调负责控制电机运行,其效率、持续电流能力和散热条件都会影响动力系统表现。
对于长航时配置,电调不必一味追求最高额定电流,但应满足电机在实际工作条件下的持续负载要求,并留有合理余量。
如果电机或电调在正常巡航时出现异常发热,应检查桨叶负载、动力系统匹配、机械阻力和电气连接等因素,而不是简单地更换更大规格的电调。
四、电池怎么选?容量、重量和能量密度需要一起考虑
电池是决定穿越机续航的重要因素,但容量越大并不意味着实际飞行时间一定越长。
原因在于,增加电池容量通常也会增加电池重量。起飞重量上升后,穿越机需要提供更多推力来维持飞行,进而增加功耗。
因此,长航时电池选型应该同时考虑可用能量、重量、持续放电能力和整机功耗。
1. 不要只比较 mAh,还要比较 Wh
mAh 表示电池容量,但不同电压的电池,即使容量相同,所储存的能量也可能不同。
电池标称能量可以通过以下公式估算:
● 标称能量(Wh)= 标称电压(V)× 容量(Ah)
例如:
一块 6S、3000mAh 的标准 LiPo 电池,标称电压为 22.2V,标称能量约为 66.6Wh。
一块 6S、5000mAh 的标准 LiPo 电池,标称电压同样为 22.2V,标称能量约为 111Wh。
第二块电池的标称能量更高,但如果它明显增加了整机重量,实际飞行时间就不会简单地按照能量比例增长。
因此,比较不同电池时,应同时记录电池重量和 Wh,必要时计算单位重量的标称能量。
2. 高能量型 LiPo 与 Li-ion,应该怎么选?
不同电池体系适合不同的飞行需求。
对比维度 | 高能量型 LiPo | Li-ion |
主要优势 | 可兼顾较高功率输出与能量储备,具体取决于电芯设计 | 通常具有较高的单位重量能量,适合经过验证的长航时方案 |
适用方向 | 需要一定机动能力和较高瞬时功率的 FPV 机型 | 功率需求相对稳定、以巡航为主的长航时机型 |
重点关注 | 重量、能量密度、内阻及持续放电能力 | 持续放电能力、内阻、重量和电芯匹配 |
主要限制 | 高倍率设计不一定拥有最高的单位重量能量 | 不同电芯的放电能力差异较大,不一定适合高电流机动飞行 |
对于以长时间巡航为主的穿越机,Li-ion 值得重点评估;如果仍然需要频繁大油门加速、爬升或进行激烈机动,则应确认电池能够满足实际电流需求。
不能简单地认为 Li-ion 一定比 LiPo 续航更久,也不能认为高倍率 LiPo 一定更适合所有穿越机。最终需要根据电池实际规格、整机负载和飞行任务来决定。
3. 什么时候应该增加电池容量?
如果现有配置的动力效率已经较好,而且电池确实是主要的能量限制,那么增加容量可能有效。
但如果当前整机重量过大、桨叶效率不佳,或者动力系统在巡航时消耗过多电流,就应该先优化这些因素。
一个实用的判断方法是:对比增加电池容量前后的整机重量、巡航功耗和实测续航。如果增加的能量大部分被新增重量带来的功耗抵消,就说明继续增加容量的收益可能有限。
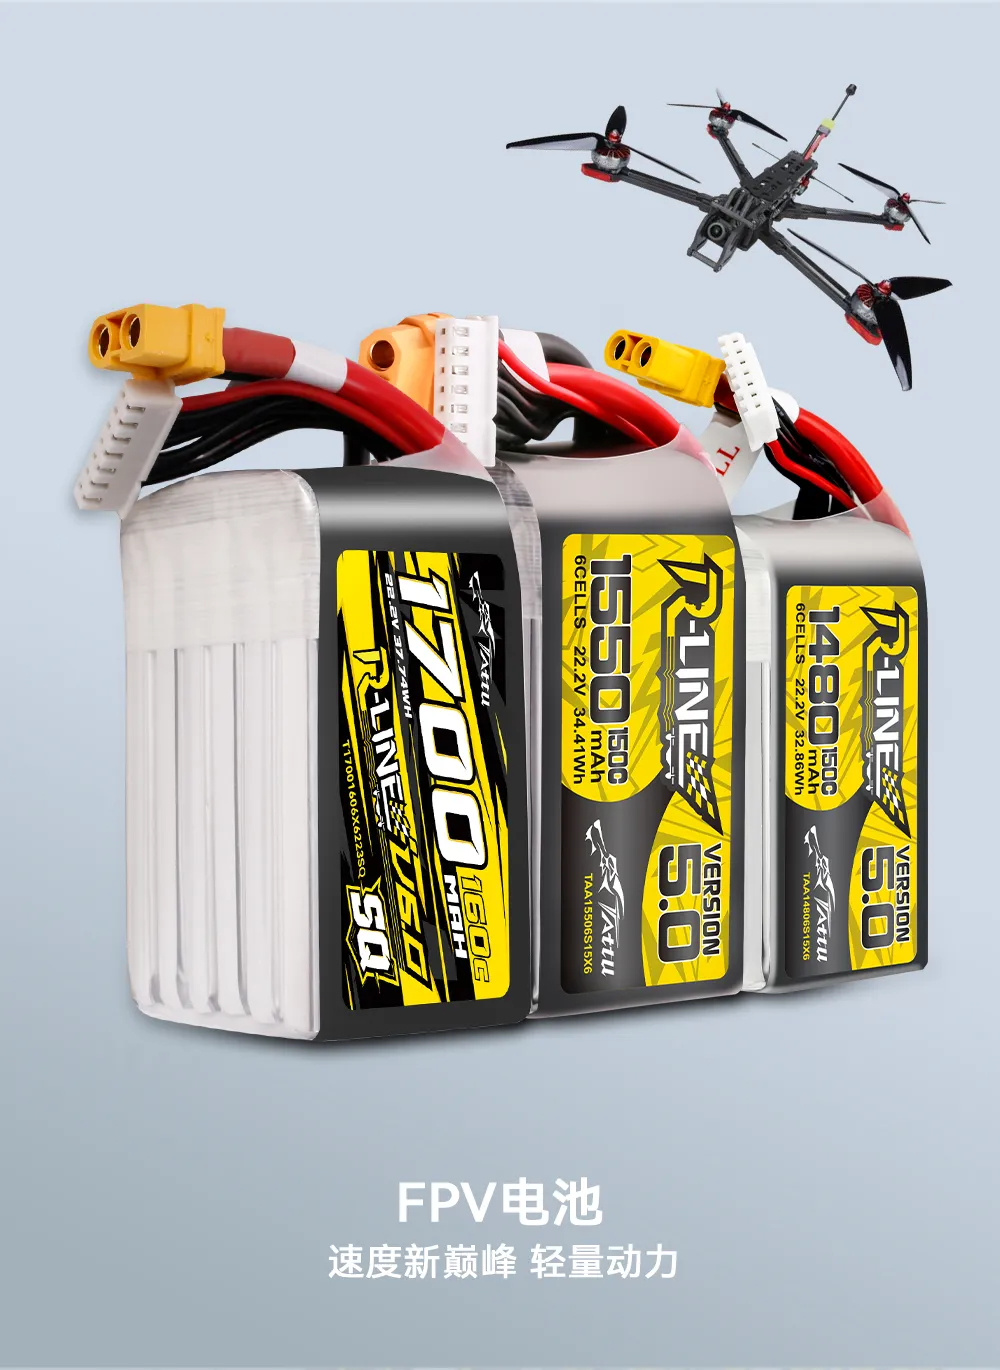
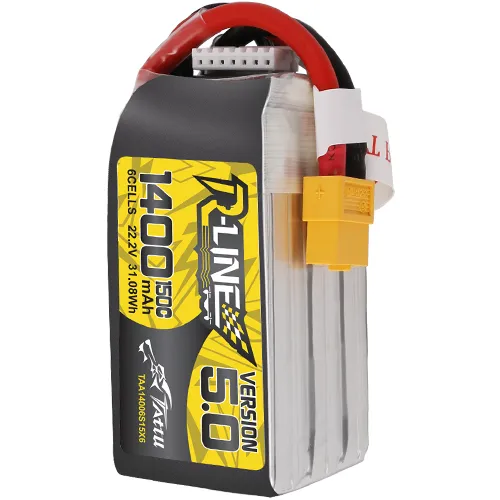
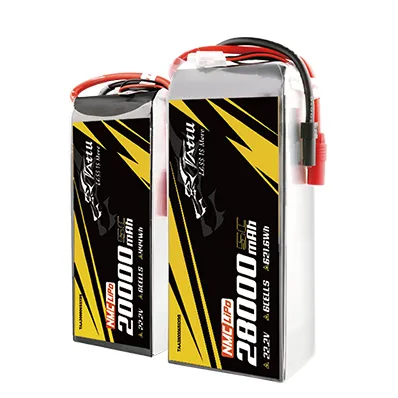
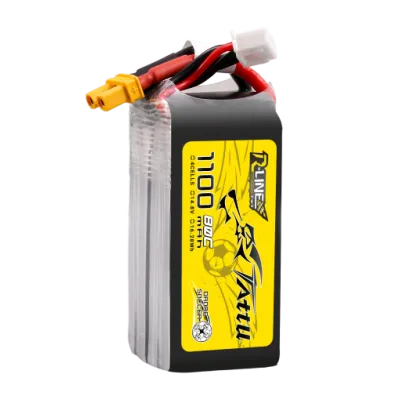
对于 格瑞普的 FPV 电池选型,可以从 FPV 电池产品系列入手,根据实际机型需要的串数、容量、尺寸、重量和放电能力筛选候选产品,而不是仅凭容量数字选择电池。
五、整机减重与飞行阻力:容易被忽略的续航因素
动力系统匹配合理后,整机重量和飞行阻力仍然会影响最终表现。
1. 哪些部件值得优化重量?
可以优先检查机架、电机、线材、图传设备、摄像头和安装配件,判断是否存在不必要的重量。
但减重需要考虑实际用途。例如,长距离飞行可能需要 GPS、定位设备和可靠的电源监测功能,不应为了减重而随意删除必要的安全设备。
更合理的方向是减少不必要的结构冗余、选择适合任务的载荷,并确保整机重心合理。
2. 飞得越快,耗电越多吗?
对于多旋翼穿越机,飞行速度提高后,空气阻力通常会增加;如果需要持续克服较大的阻力,动力系统就可能消耗更多能量。
此外,频繁急加速、急减速、爬升和大幅度转向,也会让平均功耗上升。
因此,如果目标是尽可能长时间地巡航,可以尝试平稳控制速度,减少不必要的油门变化和机动操作。
但也不能直接认定速度越慢就越省电。实际最低功耗对应的巡航速度会受到机体气动特性、桨叶效率、风速和飞行姿态等因素影响,需要通过实测确定。
3. 机体阻力也值得关注
摄像头、支架、天线和外挂设备的安装方式可能影响空气阻力。对于长航时机型,可以在满足散热、信号和设备安装要求的前提下,尽量采用紧凑的布局,减少不必要的突出结构。
这些优化单独看可能效果有限,但与重量和动力系统优化结合后,有机会进一步改善整体能耗。
六、飞行调参与巡航策略,如何进一步延长续航?
硬件配置决定了效率的基础,飞行方式和调参则影响这套系统能否稳定地发挥效率。
1. 找到适合的巡航速度
如果主要进行长距离巡航,应尽量保持稳定的飞行速度和姿态,避免频繁大幅度加减速。
可以在安全、可重复的飞行条件下记录不同巡航速度对应的平均电流或功耗,再比较哪一个速度区间更适合当前机型。
测试时应尽量保持相近的载荷、飞行路线和风况,避免把环境变化造成的差异误认为配置优化的结果。
2. 合理优化 PID、滤波和机械振动
如果穿越机存在明显的机械振动、控制振荡或电机异常发热,动力系统可能需要进一步检查。
但优化 PID 和滤波不是简单地降低参数数值。参数过低可能导致控制能力不足,参数过高或滤波设置不合理也可能引发不必要的控制动作或影响响应。
正确的目标是在保持飞行稳定性和操控能力的前提下,减少不必要的振荡和控制修正。
3. 监测电流、电压和剩余电量
长距离飞行不能只看起飞时的电池电压或电池标称容量。
建议结合电流监测、飞行日志和电池状态,了解整机在悬停、巡航、爬升和返航等不同阶段的能耗变化。
如果使用支持电池监测和返航策略的飞控系统,应合理设置低电量预警和返航逻辑。ArduPilot 的电池失效保护文档也说明了可以根据电压或剩余容量触发相应的保护动作,具体阈值应根据电池体系、机型和实际任务设置。
对于长距离飞行,返航余量尤其重要。不能为了追求更长的飞行时间,将电池完全耗尽作为常规目标。
七、长航时穿越机配置实例:如何估算能飞多久?
完成机架、动力系统和电池的初步选型后,可以通过理论计算估算续航,再使用实测数据进行验证。
1. 先估算理论续航
理论续航的基本公式为:
理论续航(小时)= 电池可用能量(Wh)÷ 整机平均功耗(W)
假设一台穿越机使用一块 6S、3000mAh 的标准 LiPo 电池:
● 标称电压:22.2V
● 容量:3Ah
● 标称能量:22.2 × 3 = 66.6Wh
如果假设实际可用于本次飞行的能量为标称能量的 75%,那么可用能量约为:
66.6 × 75% = 49.95Wh
如果整机平均功耗为 180W,则理论续航约为:
49.95 ÷ 180 × 60 ≈ 16.7 分钟
这里的 75% 是用于演示计算方法的假设,并非适用于所有电池的统一安全放电比例。实际可用能量应结合电池厂商建议、负载下的电压变化、电池状态和任务所需的返航余量确定。
同样,180W 也只是示例中的平均功耗,不代表所有 6S 穿越机的实际功耗。
2. 为什么实际飞行时间可能更短?
实际续航与理论估算之间可能存在差异,常见原因包括:
● 实际平均功耗高于预估值。
● 逆风、爬升和加速增加了能量消耗。
● 电池在负载下出现电压下降。
● 电池老化、温度变化或内阻增加影响可用能量。
任务要求保留返航和应急余量,不能使用全部标称能量。
因此,理论计算适合用于初步筛选配置,而不能替代实际飞行测试。
3. 怎样比较两套配置,判断哪套更省电?
如果准备更换电机、桨叶或电池,可以通过对比测试验证是否值得升级。
建议按以下步骤进行:
● 记录原配置的起飞重量、电池规格和巡航功耗。
● 每次只改变一个主要变量,例如桨叶或电机。
● 尽量保持飞行路线、速度、载荷和环境条件相近。
● 记录平均电流、电压、消耗的电量及飞行时间。
● 在相同的任务完成要求和安全返航余量下比较结果。
如果一套配置在完成相同任务时消耗的能量更少,就说明它在该测试条件下具有更好的能耗表现。
对于不同重量或不同载荷的配置,也应明确测试条件,不能只根据一次飞行时间就断定某个部件一定更高效。
八、配置长航时穿越机时,最后检查这几项
在完成配置之前,可以按照以下清单检查整机是否匹配合理。
● 机型尺寸: 是否符合目标续航、载荷和机动性需求?
● 桨叶: 是否适合机架、电机和目标巡航工况?
● 电机: 是否能够在常用负载下提供足够推力,并保持合理的效率和温升?
● 电调: 持续电流能力和散热是否满足实际使用要求?
● 电池: 是否兼顾可用能量、重量、持续放电能力和尺寸限制?
● 整机重量: 是否存在可以合理优化的结构或附件重量?
● 飞行策略: 是否能够维持稳定巡航,并减少不必要的机动?
● 电量管理: 是否设置了适当的电量预警,并为返航和环境变化预留余量?
只有动力系统、电池和实际飞行任务相互匹配,长航时配置才能发挥应有的效果。
结语
穿越机想要更省电、续航更久,不能只依靠更大的电池,也不能单纯通过更换低 KV 电机或更大桨叶来解决。
更合理的思路是先明确飞行任务,再匹配机型尺寸、桨叶、电机、电调和电池,最后通过实际巡航功耗和飞行数据验证配置效果。
对于长航时穿越机来说,真正值得追求的不是某个参数最高,而是整套系统能够以更合理的能耗完成目标任务,同时保留足够的安全余量。
如果你正在为自己的 FPV 机型寻找合适的电池,可以查看 格瑞普FPV 电池系列,结合机型尺寸、串数、容量、重量和实际放电需求,筛选适合当前动力系统的电池方案。
FAQ
如何判断当前穿越机最需要优化什么?
建议先记录起飞重量、巡航电流、平均功耗和电机温度。如果动力系统负载过高,应检查桨叶与电机匹配;如果动力系统工作正常但可用能量不足,再考虑电池升级。
FPV无人机低 KV 电机一定更省电吗?
不一定。KV 不能直接代表电机效率。应结合桨叶、电池电压、目标推力和电机在实际工作区间的效率进行判断。
穿越机电池容量越大,穿越机就一定飞得越久吗?
不一定。容量增加会提高标称能量,但也会增加起飞重量。如果新增能量被额外重量带来的功耗抵消,续航提升就可能有限。
FPV无人机两叶桨一定比三叶桨省电吗?
不一定。两叶桨值得优先测试长航时巡航效率,但实际功耗取决于桨叶直径、螺距、设计和电机匹配。应在相同任务条件下比较两者的实际能耗。
穿越机桨叶直径越大,续航就越长吗?
不一定。较大的桨叶在合适的工作条件下有利于提高推进效率,但也会增加电机负载和部分部件的重量。最终应根据整机功耗和实测续航判断。
相关文章
-

电池设计如何影响高性能玩具车性能?
2026-08-11 -
资深汽车媒体人韩路点赞格氏电池:暴力涵道风扇实测后,电池稳定续航
2026-06-30 -

完美适配,动力续航统统拉满|格氏ace × Yikong Team Racing 电池方案推荐
2026-06-09
相关产品
-
Tattu 3.3Ah-60Ah长航程FPV无人机电池系列
-
Tattu R-LINE 系列高压版FPV电池
-

Tattu 8S 13-15寸 FPV 无人机电池系列
-
Tattu R-LINE V6.0系列FPV电池
评论(0)
发表评论( 您的电子邮件地址不会被公开。必填字段已标记为 * )